Aggiungi ai preferiti
Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese
cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
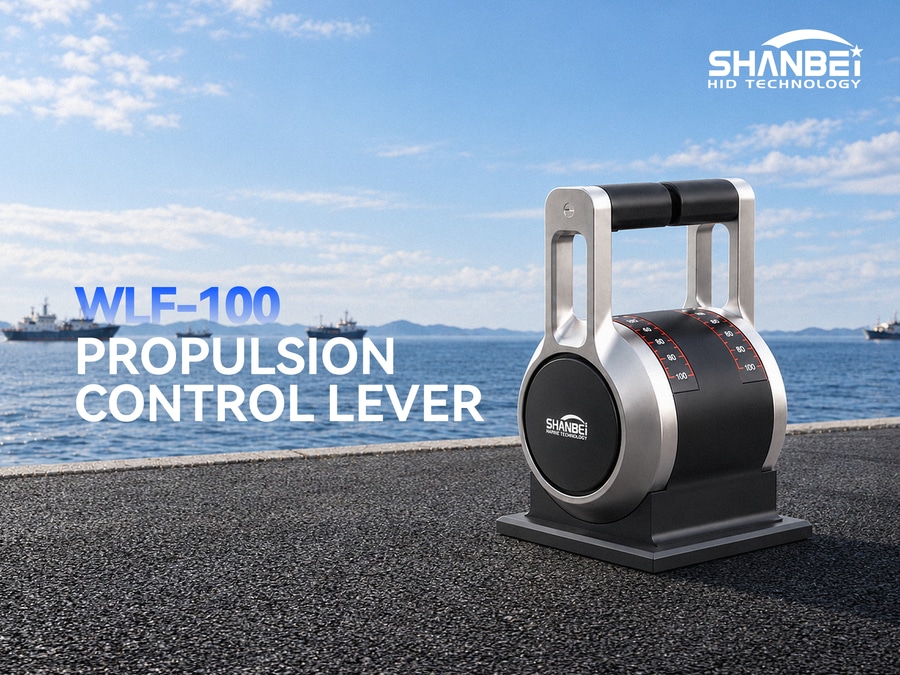
Note sull'integrazione della leva di comando della propulsione: osservazioni sulla corrispondenza dei segnali con i controller dei sistemi di propulsione più diffusi
{{{sourceTextContent.subTitle}}}
Una volta installata una leva di comando della propulsione nella console, la fase di integrazione determina il ciclo di messa in servizio. Di seguito sono riportati i punti chiave per l'adeguamento dei segnali.
{{{sourceTextContent.description}}}
I. Uscita analogica
1. 4-20 mA: un’interfaccia analogica comune, supportata dalla maggior parte dei controllori di propulsione, che può essere collegata direttamente.
2. 0-24 V: adatta alle specifiche di ingresso analogico di alcuni controllori. Se l’intervallo di ingresso del sistema di destinazione è diverso, è possibile garantire la compatibilità tramite divisione di tensione o un modulo di condizionamento del segnale.
3. Uscita diretta tramite potenziometro da 5 kΩ: una soluzione passiva, adatta per l’adeguamento di imbarcazioni più datate. Purché il valore di resistenza corrisponda, non sono necessarie modifiche ai parametri sul lato del controller.
II. Bus CAN
1. La leva supporta l’uscita CAN.
2. I comuni sistemi di controllo della propulsione utilizzano l’architettura CAN.
3. Durante l’integrazione, allineare la velocità di trasmissione, l’identificatore del messaggio e il formato dei dati.
4. Le specifiche del protocollo devono essere confermate in fase di approvvigionamento; le modifiche successive alla produzione risultano poco pratiche.
III. Segnali ridondanti e interruttori a contatto pulito
1. La morsettiera definisce solitamente separatamente l’uscita del potenziometro e l’uscita 4-20 mA, fornendo un feedback di posizione a doppio canale.
2. L’interruttore a contatto pulito “avanti/indietro” è indipendente dal segnale analogico e viene utilizzato per la conferma della direzione.
3. Il cablaggio di alimentazione e quello dei segnali sono separati, facilitando la configurazione ridondante.
IV. Opzioni di interfaccia personalizzate
1. L’intervallo di funzionamento è comunemente di ±60°, con opzioni personalizzabili da 0~60° e -15~60° per adattarsi alla corsa del sistema originale ed eliminare la necessità di ricalibrazione.
2. Le opzioni di feedback degli scatti includono solo la posizione neutra, tre scatti o il feedback ad ogni scatto. Nei sistemi più datati dotati di regolatori meccanici, il feedback degli scatti può sostituire alcune funzioni analogiche.
V. Lista di controllo pre-integrazione
1. Tipo di segnale: il controller accetta 4-20 mA, 0-24 V o CAN? È preferibile l’interfaccia nativa.
2. Definizioni dei terminali: abbinare uno per uno i terminali della leva all’elenco dei punti I/O del controller.
3. Specifiche del protocollo: confermare la velocità di trasmissione CAN e il formato dei messaggi in fase di approvvigionamento.
4. Schema di ridondanza: quando il controllore supporta il feedback a doppio canale, è possibile utilizzare contemporaneamente sia l’uscita del potenziometro che l’uscita 4-20 mA; l’interruttore senza tensione “avanti/indietro” funge da ridondanza di direzione.