Aggiungi ai preferiti
Vedi traduzione automatica
Questa è una traduzione automatica. Per vedere il testo originale in inglese
cliccare qui
#Tendenze
{{{sourceTextContent.title}}}
Breve panoramica sulle applicazioni dei prodotti marini di tipo joystick
{{{sourceTextContent.subTitle}}}
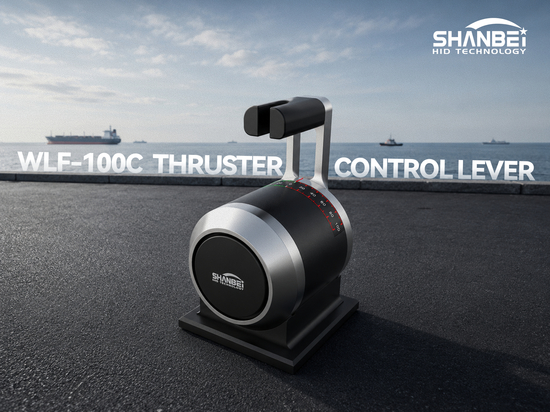
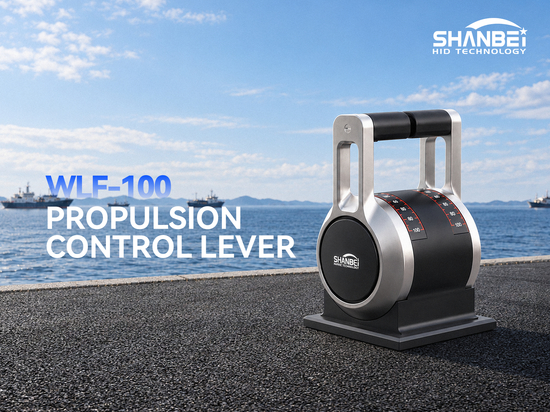
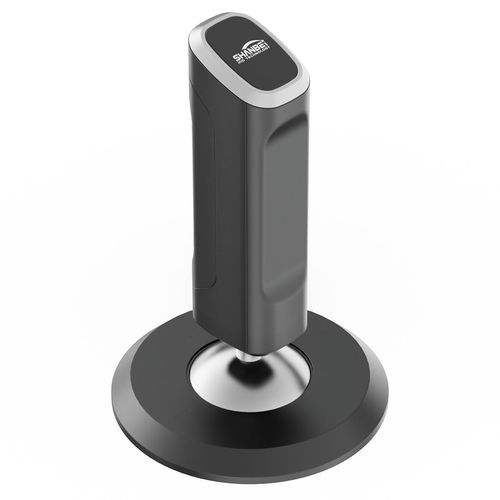
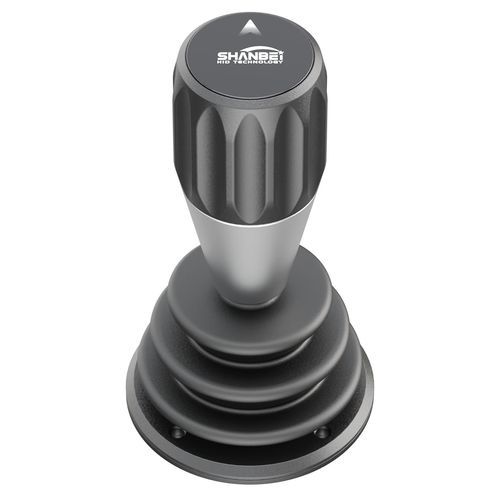
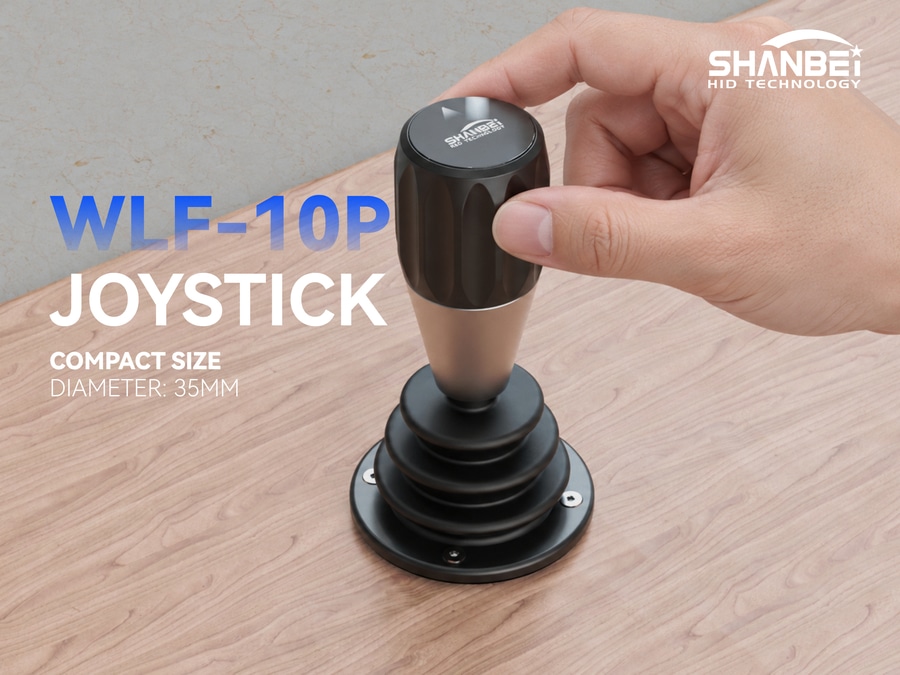
I joystick marini sono dispositivi di comando che convertono i comandi di movimento in segnali elettrici. Grazie alla distribuzione della spinta dei propulsori, consentono le manovre di attracco e disattracco, il controllo dinamico di posizione (DP) e il controllo multiproplessore, facilitando le operazioni a bassa velocità.
{{{sourceTextContent.description}}}
I. Posizionamento del prodotto: un joystick marino è un dispositivo hardware di comando, non un sistema di controllo completo basato su joystick. Converte i comandi di beccheggio, rollio e imbardata in segnali elettrici, mentre il controllore di livello superiore si occupa della distribuzione della spinta e del coordinamento degli attuatori. Non aziona direttamente i propulsori; la sua uscita analogica deve essere elaborata da un PLC, da un circuito di condizionamento del segnale o da un controllore dedicato prima di comandare il motore principale, il timone, i propulsori laterali e quelli azimutali.
II. Posizione nell’architettura di sistema: si trova a livello di ingresso dei comandi ed emette comandi in tre gradi di libertà: avanzamento, rollio e imbardata. Il controllore disaccoppia i segnali e distribuisce la spinta prima di azionare gli attuatori. La precisione di uscita del potenziometro è di circa l’1%, 24 V CC, resistente alla polvere e protetto dai getti d’acqua, adatto agli ambienti del ponte di comando e della sala macchine (ECR). Il fermo in posizione neutra è ben definito e lo smorzamento di ciascun asse è regolabile in modo indipendente.
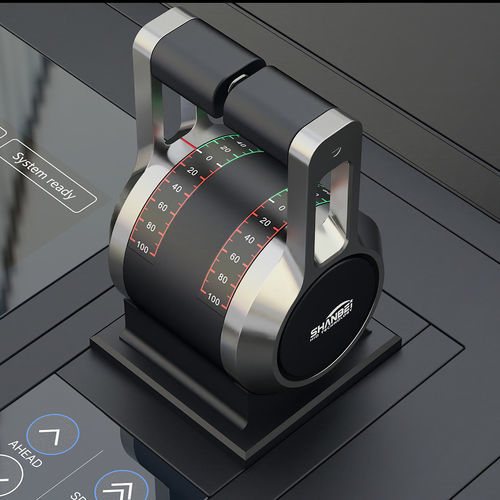
III. Applicazioni tipiche: stazioni di controllo remoto; operazioni di attracco/disattracco e manovre a bassa velocità, consentendo traslazione laterale, virate su se stesso e navigazione trasversale; modalità DP manuale per il posizionamento preciso nella posa di cavi, nella perforazione e nell’installazione di impianti eolici offshore; controllo coordinato di propulsori multipli su navi da costruzione; simulatori e addestramento per riprodurre le sensazioni di una nave reale.
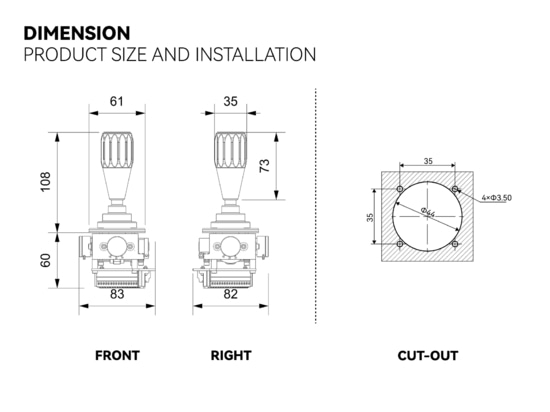
IV. Integrazione e funzionamento: montaggio su pannello o console; uscita analogica tramite potenziometro, espandibile con interfacce CAN e 4–20 mA. Il cambio di modalità deve essere interbloccato e la leva di comando principale deve trovarsi in folle. Lo stato manuale/automatico di ciascun asse deve essere chiaramente indicato; durante il passaggio alla modalità DP, il controllo deve essere assunto asse per asse. Ogni postazione di comando richiede un arresto di emergenza indipendente. Viene utilizzato principalmente per l’assistenza a bassa velocità nei porti, sulle banchine e in acque strette, e non sostituisce il comando a distanza del motore principale in mare aperto.
V. Valore applicativo: fornisce comandi di movimento in forma hardware, mentre il sistema di livello superiore traduce l’intenzione in azionamento. Riduce la difficoltà delle manovre di attracco/disattracco e del coordinamento di più propulsori, e costituisce un nodo affidabile dell’interfaccia uomo-macchina (HMI) nei progetti di automazione navale, sostituzione dei prodotti esteri e controllo dei costi.

 Sito web:
Ningbo Shanbei Technology Co.,Ltd